从作战概念到杀伤链:构建水下优势架构
在欧内斯特·海明威的小说《太阳照常升起》中,迈克·坎贝尔将自己走向破产的过程描述为“逐渐地,然后突然地”。
海明威或许是在描绘财政困境,但水下作战的发展历程也与之类似。多年前,一些宽泛而富有远见的作战概念(CONOPS)已经发展成为能力日益强大的自主系统迅速涌现的时代。如今,下一阶段正在进行:从一系列概念和技术转向集成化的分布式杀伤链。以下几个案例将阐述这些新兴架构如何在五种不同的任务场景中协同运作。
反潜战(ASW)
一架海上巡逻机(MPA)抵达指定位置。该区域散布着近岸作战空间感知滑翔机(LBS-G),它们提供最新的环境数据,用于分析声速剖面,并提高声学探测和定位能力。十海里外,一艘拖曳被动声学阵列的高续航力超大型自主水下航行器(XL-AUV)正在一条已知的潜艇航行路线上巡逻。与此同时,五百米深的海底声学节点组成的分布式无线网络在严寒的黑暗中监听着动静。网络探测到目标并进行分类。网络通过伪装成环境噪声的突发声学通信(ACOMMS)传输数据,MPA部署的通信声呐浮标接收到了这些数据。XL-AUV没有选择脱离接触浮出水面,也没有选择通过ACOMMS传输数据冒着被反探测的风险,而是释放了一艘小型AUV。这艘小型AUV浮出水面,并将压缩后的目标报告发送到地平线上。几分钟后,MPA将两份报告融合,生成了目标轨迹。然后,MPA改变航向,准备声呐浮标定位目标位置,并发射轻型鱼雷进行攻击。
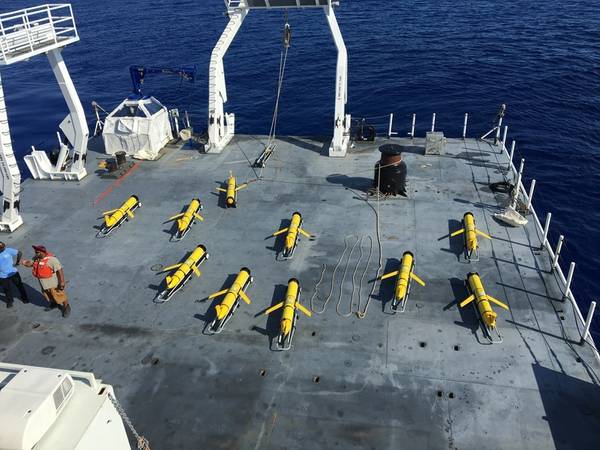
坚持不懈是保持警惕的关键,这一点在反潜战(ASW)领域体现得尤为明显。Cellula Robotics公司开发的燃料电池动力“守护者”(Guardian)自主水下航行器(AUV)拥有5000公里的航程和45天的水下续航时间,可为持续的反潜战监视提供水下“不眨眼”的保障。被动传感可由Systems Engineering & Assessment (SEA)公司提供的紧凑型KraitArray声呐阵列提供,该阵列直径20毫米,尺寸、重量和功耗(SWaP)低,可拖曳式声呐阵列,兼容无人水下和水面平台。环境传感可由Teledyne Marine公司的Slocum Gliders滑翔机提供,该滑翔机配备有测量温度、压力和盐度的传感器。
Ultra Maritime 和 Anduril Industries 或许能为分布式声学解决方案提供另一部分。在美海军的“灯笼鱼 2026”演习中,Ultra Maritime 将其被动式“海矛”可部署声呐(集成了 Anduril 的“海底哨兵”传感器节点)与 SSQ-125B 主动式声呐浮标相结合,实现了对自主水下航行器 (AUV) 的被动探测和主动定位。此外,海军还寻求具备 ACOMMS 功能的 SSQ-125 原型机,使其能够作为通信网关。
像ecoSUBu5这样的微型自主水下航行器(AUV)还可以充当“数据气泡”,通过海空界面隐蔽地传输高带宽数据。Cellula和ecoSUB在2022年就展示了这种能力,他们使用Cellula Robotics Envoy(前身为Solus-LR)作为搭载船。
 美国海军中将、大西洋舰队潜艇部队司令里克·塞夫在小溪-斯托里联合远征基地听取了国防工业专业人士的简报,此次简报是“灯笼鱼2026”演习的一部分。“灯笼鱼”演习是一项能力发展和演示活动,旨在提升美国海军、AUKUS公司以及国防工业在防御性水下和海底作战(SSW)方面的互操作性。(美国海军一级大众传播专家安德森·W·布兰奇摄)
港口安全
入侵探测系统在通往繁忙海军港口的航道中探测到异常声学信号。水听器阵列确定目标轨迹,触发非动能反潜无人航行器(UUV)系统启动,使来袭威胁失效。一艘自主水下航行器(AUV)被派往沿疑似来袭航线获取海底高分辨率图像,操作人员将其与基线图像进行比对。情况似乎发生了变化,于是部署一艘遥控水下航行器(ROV)进行调查。
港口安全正在从离散的监视和响应系统向持续的检测-定位-分类-消除架构发展。
Forcys公司(现已并入Kraken Robotics,此前该公司收购了Covelya集团)利用其Sentinel IDS入侵探测声呐系统解决了探测难题。该系统旨在探测、跟踪和识别复杂港口环境中的潜水员、潜水员运输船和自主水下航行器(AUV)。与此同时,ThayerMahan公司开发了SeaGuard系统,这是一种可快速部署的非动能AUV防御系统,主要用于港口和隐蔽目标识别(CUI)防御。SeaGuard系统可与该公司开发的声学监测系统ShorePicket配合使用。ShorePicket系统采用低剖面线性水听器阵列,可在高流量、高噪音环境中提供声学情报和预警。
如果威胁到达海底,问题就变成了变化检测、分类和消除。Kraken Robotics 公司的合成孔径声呐可以生成详细的声学图像,而 Voyis(现已并入 Kraken Robotics)公司的光学系统可以创建高分辨率三维模型用于识别。之后,可以使用 VideoRay(AeroVironment 旗下公司)的 Defender ROV 对威胁进行探测,并通过投放远程引爆装置将其消除。

 ThayerMahan公司的SeaGuard系统可与其ShorePicket阵列配合使用,提供声学情报和预警。图片来源:ThayerMahan公司。
远征海上拒止
在敌方武器交战区深处的一座偏远岛屿上,一支小型海军陆战队分遣队正轮换部署一支攻击型自主水下航行器(AUV)舰队至一条战略水道,以自主攻击敌方水面舰艇。约600海里外,一艘低调的自主航行器正满载着关键补给和额外弹药驶入。与此同时,混合型自主水下和水面航行器(AUSV)在近海保持警戒,为海军陆战队操作人员和潜伏在水下的移动水雷提供额外的目标数据。
成群结队的武装 AUV 漫游听起来像是未来科技,但像 VATN Systems 的 Skelmir S12 这样的平台——一种具备集群能力的中型 AUV,航程在 125 到 200 海里之间——可以让条件简陋的海军陆战队远征前进基地 (EAB) 通过在近海建立持久的移动雷区来执行海上拒止行动。
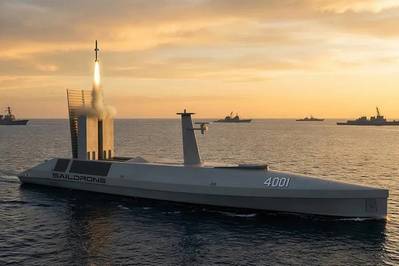
秘密向海军陆战队运送补给又带来了另一个问题。Leidos公司的“海之幽灵”(Sea Specter)提供了一个引人入胜的解决方案:一种受毒品潜艇启发而设计的隐形、远程自主低矮舰艇(ALPV),旨在向敌对区域运送补给或火力。
SubSeaSail HORUS 是一款小型风能和太阳能驱动的半潜式平台,专为低特征、长续航的 ISR 任务而设计,可提供海上情报预警和目标定位数据。
 SubSeaSail公司的HORUS。图片来源:SubSeaSail
关键水下基础设施(CUI)防御
一家跨洋海底电缆运营商通过分布式声波传感(DAS)系统收到警报:在水下数百米的一段电缆附近探测到异常。一艘驻场自主水下航行器(AUV)被派往现场调查,并在船上处理勘测数据以识别异常,而不是传输TB级的原始数据。压缩后的ACOMMS传输信号通过一艘巡游的无人水面艇(USV)转发给岸上运营商,岸上运营商确认发现异常并授权进行中和。该无人水面艇从集成的中和模块中释放出一枚小型聚能炸药,然后通过声波信号远程激活该炸药。
对脆弱的海底基础设施的防御持续受到关注,持续的自主操作可能会将 CUI 防御从周期性勘测任务转变为持续的感知。
在2026年LANTERNFISH水下航行大会上,Bedrock Ocean、Integer Technologies和Liquid Robotics展示了一种将自主水下航行器(AUV)、持久性水下通信系统(ACOMMS)和岸基任务感知系统相结合的架构,旨在保护关键的海底基础设施。这三家公司各自贡献了作战链中的重要环节——Bedrock Ocean拥有一支专为水下成像而设计的模块化AUV舰队;Integer Technologies拥有DIGIT UxV任务保障软件,该软件将实时运行状态与预测性数字孪生技术融合在一起;Liquid Robotics则拥有其高续航能力的Wave Glider无人水面艇,为水面和水下领域之间搭建了桥梁。
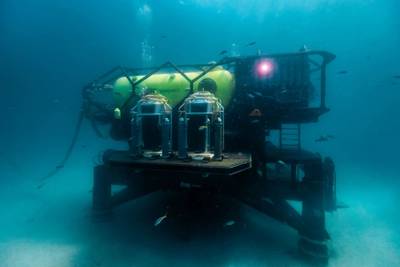
Oceaneering公司拥有数十年的水下检测和干预经验,能够解决此类问题。其Freedom AUV是一款驻留型水下航行器,可与Oceaneering的Liberty驻留系统对接,无需浮出水面即可充电和传输数据。此外,Freedom独特的工具接口或许可以用于启动水雷清除模块,例如用于投放小型远程引爆装置的模块。
 图片来源:Oceaneering
水下打击
一艘超大型自主水下航行器(XL-AUV)接近一处争夺激烈的海上咽喉要道。在其下方的海底,一个能量库正在为敌方的被动声学探测阵列供电。XL-AUV的有效载荷舱内搭载着一系列小型自主航行器——其中一些配备了先进的成像声呐和目标识别软件,另一些则携带高功率弹头。成像航行器被释放,拍摄海底高分辨率图像,并由舰载目标识别软件进行处理,以确认能量库的位置。目标数据传输回XL-AUV,再由XL-AUV传递给攻击型自主航行器,后者悄无声息地从有效载荷舱中滑出。
海底战通常围绕电缆和管道展开,但其范围可能日益扩大,包括利用无人水下航行器(UUV)对其他类型的基础设施(例如传感器、效应器和能源站)进行动能打击。Anduril公司的Dive-XL潜水器与该公司Copperhead系列自主水下航行器(AUV)的组合提供了一种潜在的作战架构。Copperhead可以配备侧扫声呐执行勘测任务,也可以配备高功率弹头进行打击。
与此同时,载人潜艇本身也在向自主系统母舰转型。今年3月,L3Harris公司凭借其Iver4 900鱼雷发射管回收(TTLR)系统获得了国防工业部门(DIU)的合同。该系统不仅能够扩展潜艇自身的感知能力,还能使其对海底目标进行精确打击。
水下作战演进的下一阶段,重点或许不在于研发新型平台,而在于整合现有平台。自主水下航行器(AUV)、无人水面航行器(USV)、分布式传感器、精密有效载荷和先进处理技术各自构成了作战环节。如今的挑战在于如何将它们跨越海空界面,整合到整个水体中,形成分布式作战杀伤链。