美国国家海洋和大气管理局海洋探索合作研究所举办水下系统展示会
-174876 "ROV Rhody 和 ALBEX 着陆器在罗德岛大学纳拉甘西特湾校区海洋机器人实验室的试验水池中用于水下技术演示。(罗德岛大学照片/Alex Deciccio)")
位于罗德岛大学纳拉甘西特湾校区的美国国家海洋和大气管理局海洋探索合作研究所 (NOAA OECI) 于 10 月份举办了一场水下系统和自主性展示会,两家蓝色科技公司 Sonardyne 和 Voyis 参与其中。
为期两天的活动汇聚了海洋学家、海洋工程师、行业专家和其他参与者,共同分享海底技术进步方面的知识,并探索海洋勘探和监测的新可能性。
Sonardyne公司致力于研发用于跟踪、导航、通信和水下定位的水下技术。Voyis公司则设计和制造用于水下航行器的高分辨率水下激光扫描仪、光学相机和立体视觉系统。此次展示活动将这两家公司与罗德岛大学的研究人员聚集在一起,重点展示了他们的设备如何支持海洋科学研究,并为水下观测开辟新的途径。
此次展示活动为分享实地经验、展示新技术以及探讨水下系统进步如何支持未来海洋探索提供了一个平台。对于行业合作伙伴而言,这些交流也让他们深入了解了研究人员的需求以及他们在实地面临的挑战。
持续深海观测
第一天,研究人员在会上介绍了他们在现场使用 Sonardyne 和 Voyis 技术的情况,展示了这些系统如何推进他们的工作。
罗德岛大学海洋学研究生院教授凯瑟琳·多诺霍分享了她的团队如何使用 Sonardyne 仪器收集和传输来自环流的数据,在锡格斯比断崖和密西西比扇周围的部署范围涵盖了大约 1800 至 3200 米的深度。
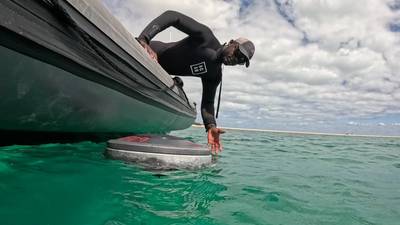
URI团队部署了一系列海底安装仪器,包括URI CPIES、Sonardyne CPIES和Origin 65仪器。Seatrak公司的无人水面航行器(USV)在强劲的环流表层水流中保持位置的同时,利用声学方法采集数据。
改进自主海底观测
安德鲁·戴维斯是 GSO 和 URI 环境与生命科学学院的联合聘任教授,他设计并建造了用于生物实验的自主着陆器 (ALBEX),这是一个可回收的平台,可以下潜到海底,并在其他仪器可能难以到达的位置收集环境数据。
部署和回收这些仪器面临诸多挑战:着陆器在下降过程中可能会漂移,运输时间和天气可能会限制部署机会。
戴维斯介绍了最新的重新设计版本ALBEX 2.0,该版本采用更轻便、更灵活的平台、升级的传感器组件和简化的装载流程。其释放系统也得到了改进,该系统采用了Sonardyne的6G技术,可实现更精准、更可靠的回收。
利用高分辨率成像技术记录沉船
美国国家海洋和大气管理局(NOAA)环境与保护研究所(OECI)副主任杰森·法伊重点介绍了该研究所对NOAA国家海洋保护区办公室的支持。2025年,一个由学生领导的团队使用罗德岛大学的遥控潜水器(ROV) “罗迪”号,记录了安大略湖的17处沉船遗址。
该团队开展了超高分辨率勘测,帮助美国国家海洋和大气管理局(NOAA)识别、记录和保护这些历史遗址。罗迪号成像系统的关键组件是沃伊斯发现立体相机,它使水下地球物理研究所(OECI)能够拍摄同步的高分辨率图像。通过合成数千张这样的图像,研究人员制作出了厘米级细节的逼真模型,为未来的研究和保护工作创建了这些水下遗址的宝贵记录。
测试技术
罗德岛大学的纳拉甘西特湾校区为本次展览的第二天水下演示提供了理想的场地。
在新建的海洋机器人实验室,ALBEX 被沉入测试水池中,罗德岛大学的海洋工程师们则演示了罗德岛大学遥控潜水器(ROV)的可达性、机动性和采集超高分辨率图像的能力。另一组人员则近距离观察了水下系统在实际应用中的运作方式,当时 Rhody 从校园码头下水。
与此同时,部分参与者登上GSO公司新近建造的科考船“战鱼号”(R/V Warfish),观看水下技术的水上演示;另一些参与者则在GSO公司内部空间中心的任务控制室远程观看演示。一艘配备Sonardyne公司声学跟踪和定位传感器的REMUS自主水下航行器被部署在纳拉甘西特湾,以演示这些系统如何支持水下导航、跟踪和通信。由于自主航行器经常在GPS信号范围之外运行数小时甚至数天,因此它们依靠专门的声学和惯性系统来确定自身位置并将数据传输给水面人员。